
 1 час назад
3
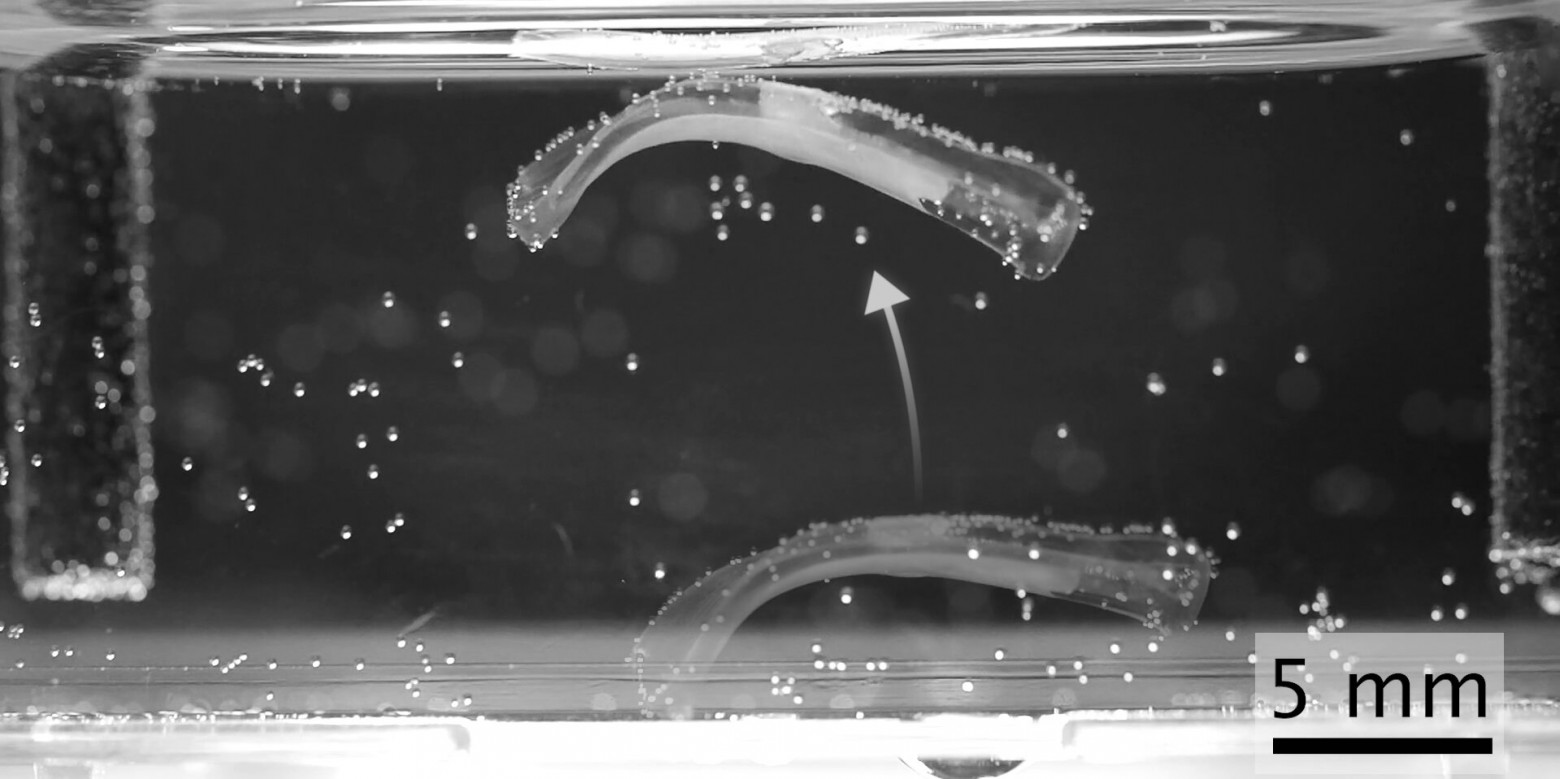
Биогибридный робот отталкивается от пола в момент электростимуляции
Выращенная в лаборатории скелетная мышечная ткань способна сокращаться, но создаваемое ею движение зачастую настолько мало, что его едва можно увидеть. Это создаёт проблемы для биогибридных роботов, которые двигаются за счёт живых мускулов. Исследователи из Швейцарской высшей технической школы Цюриха (ETH Zürich) показали, что значение имеет не только количество мышечной ткани, но прежде всего то, как мышца взаимодействует с искусственным каркасом.
Их так называемые биоактуаторы объединяют живую скелетную мышечную ткань, выращенную из мышиных мышечных клеток, с мягким гидрогелевым каркасом. Этот мягкий, насыщенный водой материал изгибается и растягивается подобно живой ткани. Новизна заключается в том, что оба компонента проектируются вместе как единая система. Сначала исследователи с помощью компьютерного моделирования определили, где и сколько мышечной ткани следует разместить и какими свойствами должен обладать гидрогелевый каркас.
Новый подход совместно разработали Айсте Бальчюнайте и Майк Й. Михелис, ведущие авторы исследования, недавно опубликованного в Nature Communications.
Исследователи одновременно проектировали на компьютере расположение мышечной ткани и каркас, а не разрабатывали их один за другим. Алгоритм искал конфигурации, при которых сокращение мышцы вызывает максимально возможное движение всей конструкции. Затем рассчитанные компьютером мышечные актуаторы изготовили в лаборатории и испытали. Каркасы печатали светом с помощью метода, называемого ксолографией; печать одного каркаса занимает около минуты.
В результате были созданы биоактуаторы длиной около 1,5 сантиметра. Исследователи сообщают, что амплитуда их движения может быть до 11 раз больше, чем у более ранних систем с сопоставимым количеством мышечной ткани. Новые биоактуаторы позволяют роботам прыгать, плавать, перемещаться по поверхности и захватывать предметы. Больше всего Бальчюнайте впечатлили прыжки.
При одном сокращении актуатор поднимается примерно на 5 миллиметров над дном чашки, то есть примерно на треть длины собственного тела. Ходячая версия перемещается со скоростью 6,2 миллиметра в секунду, что относительно длины тела быстрее любого описанного ранее ходящего биогибридного робота.
Столь сильные движения этих маленьких роботов обеспечиваются не одной лишь мышечной тканью. Крайне важно, чтобы мышца и каркас образовывали прочное непрерывное соединение. Тонкие канавки на каркасе помогают ткани надёжно закрепиться и выстраивают мышечные волокна в нужном направлении.
Однако пока биогибридным роботам необходима питательная среда, поддерживающая мышечную ткань живой. До создания робота, способного работать длительное время, исследователям ещё далеко.





 English (US) ·
 Russian (RU) ·